中文简体

Pengendali Kendaraan Industri: Keselamatan dari Bawah ke Atas
Pengendali kendaraan industri adalah satu-satunya komponen elektronik yang paling efektif untuk mencegah kecelakaan forklift dan peralatan konstruksi. Mereka terus memantau dinamika alat berat dan melakukan intervensi dalam hitungan milidetik — jauh lebih cepat dibdaningkan operator manusia mana pun. Di AS saja, insiden truk industri bertenaga listrik menyebabkan sekitar 34.900 cedera dan 85 kematian setiap tahunnya. Pengendali mengatasi risiko ini secara langsung melalui arsitektur keselamatan redundan, fungsi stabilitas aktif, dan diagnostik kesalahan waktu nyata. Jika diintegrasikan dengan benar, mereka mengubah mesin yang berbahaya menjadi aset yang dapat diprediksi dan dikendalikan.
Data lapangan menegaskan dampaknya: armada yang dilengkapi dengan pengontrol canggih telah mencatat 70% lebih sedikit kecelakaan dan 80% lebih sedikit kerusakan peralatan dibandingkan dengan sistem yang tidak digabungkan. Keuntungan ini tidak berasal dari teori namun dari pengaturan kecepatan otomatis dan berkelanjutan, pembatasan kemiringan, dan penghindaran tabrakan — semuanya dilakukan oleh pengontrol tanpa memerlukan tindakan operator.
Arsitektur Redundan – Perlindungan Dual-Core
Inti dari keselamatan terletak pada redundansi perangkat keras. Pengontrol modern menggunakan desain mikroprosesor ganda (Kategori 3 per EN ISO 13849) yang memproses setiap sinyal penting melalui dua saluran independen. Jika salah satu prosesor gagal, prosesor kedua akan terus memantau dan mengontrol fungsi keselamatan, mencegah gerakan yang tidak diinginkan atau hilangnya daya.
Redundansi juga mencakup jalur masukan ganda untuk sensor penting keselamatan — posisi throttle, penerapan rem, dan sudut kemudi. Setiap ketidakcocokan antara kedua jalur akan segera memicu kondisi aman, biasanya pengurangan kecepatan ke mode creep atau pemutusan motor sepenuhnya. Hal ini sesuai dengan EN 1175:2025, yang mewajibkan tingkat kinerja minimum untuk sistem kontrol terkait keselamatan.
Kegagalan satu titik dinetralkan secara efektif — bahkan di bawah getaran parah, tekanan termal, atau penuaan komponen, pengontrol tetap dalam kondisi gagal operasional atau aman dari kegagalan.
Fungsi Keamanan Aktif – Intervensi Sebelum Reaksi
Di luar redundansi pasif, pengontrol mengeksekusi algoritma keamanan aktif yang mengubah perilaku kendaraan secara real time, menggunakan fusi sensor dan komunikasi CAN‑bus.
Batasan Kecepatan & Kemiringan
Pengontrol secara dinamis membatasi kecepatan perjalanan berdasarkan tinggi angkat, berat muatan, dan sudut kemudi. Saat forklift mengangkat beban berat, pengontrol secara otomatis mengurangi kecepatan maksimum dan membatasi sudut kemiringan tiang dan kecepatan kemiringan untuk mencegah terjungkal ke depan. Penegakan ini bersifat hard-coded — operator tidak dapat mengesampingkannya.
Sistem Kontrol Stabilitas
Pengontrol tingkat lanjut terintegrasi dengan paket stabilitas multisensor (misalnya, 10 sensor, 3 aktuator, dan 1 pengontrol). Mereka dapat mengunci poros belakang selama tikungan tajam untuk mengurangi risiko terguling ke samping dan membatasi kemiringan ke depan ketika ketinggian dan posisi beban menjadi kritis. Semua koreksi terjadi lebih cepat daripada reaksi pengemudi paling terampil.
Kedekatan & Penghindaran Tabrakan
Sensor jarak mengirimkan data ke pengontrol, yang secara otomatis mengurangi kecepatan ketika pejalan kaki atau kendaraan lain mendekat. Pengontrol juga memodulasi fungsi hidrolik (mengangkat, menurunkan, memiringkan) berdasarkan aturan zona, meningkatkan stabilitas beban dan mengurangi energi benturan. Dalam mode otonom, pengontrol dengan tingkat keamanan melakukan penghentian darurat dengan latensi di bawah 100 ms.
Diagnostik Waktu Nyata & Kecerdasan CAN‑Bus
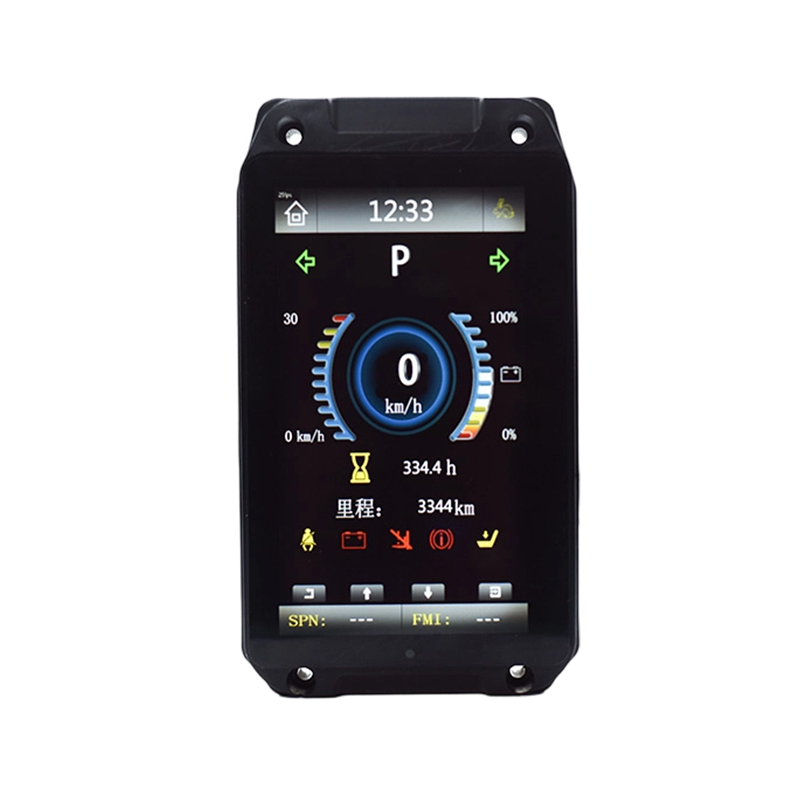
Kemampuan diagnostik pengontrol sama pentingnya dengan logika intervensinya. Melalui Bus Jaringan Area Pengontrol (CAN). , ia terus bertukar data dengan manajemen baterai, sensor, dan tampilan — pemantauan tegangan, suhu, status pengisian daya, dan kode kesalahan .
Dukungan pengontrol modern UDS (ISO 14229) and SAE J1939 protokol, memungkinkan teknisi membaca data langsung, riwayat kesalahan, dan log peristiwa keselamatan dengan alat diagnostik standar. Memori non-volatil menyimpan catatan di seluruh siklus listrik, membantu analisis akar penyebab setelah insiden.
Pemeliharaan prediktif menjadi mungkin: dengan melacak suhu pengontrol, penarikan saat ini, dan tingkat kesalahan, manajer armada dapat melakukannya menjadwalkan perbaikan sebelum kegagalan terjadi — mengurangi waktu henti yang tidak direncanakan dan kecelakaan dalam layanan.
Standar Keamanan Fungsional – Tulang Punggung Kepatuhan
Setiap pengontrol keselamatan harus divalidasi berdasarkan standar internasional. Kepatuhan tidak dapat dinegosiasikan untuk operasi hukum dan perlindungan tanggung jawab di pasar yang diatur.
ISO 13849 – Tingkat Kinerja
ISO 13849‑1 mendefinisikan Tingkat Kinerja (hal) dari a hingga e. Untuk setiap fungsi keselamatan, pengontrol harus mencapai PL (PL r ) ditentukan oleh penilaian risiko. Pengendali dengan Arsitektur saluran ganda kategori 3 biasanya mencapai PL d atau PL e , tingkat keandalan tertinggi.
EN 1175:2025 – Keamanan Listrik untuk Truk Industri
Standar ini menentukan tingkat kinerja minimum untuk semua komponen listrik/elektronik pada truk industri. Pengontrol yang disertifikasi EN 1175 memberikan bukti kepatuhan yang terdokumentasi kepada OEM dan pengguna akhir.
ISO 26262 – Keselamatan Fungsional Kendaraan Jalan
Untuk kendaraan di jalan raya atau kendaraan serba guna, ISO 26262 berlaku, yang mewajibkan mikrokontroler tingkat otomotif, pemantauan master-slave, dan pengawasan torsi multi-level.
| Standar | Ruang lingkup | Persyaratan Pengontrol Kunci |
| ISO 13849‑1 | Sistem kontrol terkait keselamatan | PL r tugas; Arsitektur kategori 2/3/4 |
| EN 1175:2025 | Keamanan kelistrikan untuk truk industri | Tingkat kinerja minimum untuk fungsi keselamatan |
| ISO 26262 | Keamanan fungsional kendaraan jalan raya | klasifikasi ASIL; desain yang toleran terhadap kesalahan |
| ISO 3691‑4 | Truk industri tanpa pengemudi (AGV) | Pemantauan lapangan pelindung; kontrol kecepatan/gerakan |
Manfaat Operasional – Keselamatan Mendorong Produktivitas
Keselamatan dan produktivitas saling melengkapi, bukan bertentangan. Perilaku kendaraan yang terkendali dan dapat diprediksi mengurangi kelelahan operator dan meningkatkan kepercayaan diri, sementara intervensi yang sama mengurangi kerusakan produk, keausan peralatan, dan waktu henti.
Sistem yang diterapkan menunjukkan 70% lebih sedikit kecelakaan dan 80% lebih sedikit kerusakan serta peningkatan pemanfaatan peralatan sebesar 15%. Pengontrol bukanlah suatu biaya – mereka adalah pengungkit nilai.
Untuk peralatan konstruksi di lingkungan yang sulit, wadah yang kokoh (aluminium cor, penyegelan IP65/IP66, ventilasi Gore‑Tex) menjaga pengoperasian yang andal dalam kondisi berdebu, lembab, dan suhu ekstrem — memastikan fungsi keselamatan tetap tersedia sepanjang masa pakai alat berat.
Alur Kerja Intervensi Keselamatan
Urutan di bawah ini menunjukkan bagaimana pengontrol mendeteksi risiko dan bertindak untuk mencegah insiden.
Total waktu respons: biasanya < 100 ms dari deteksi sensor hingga perintah aktuator.
Pertanyaan yang Sering Diajukan
Apa fitur keselamatan paling penting dalam pengontrol?
Arsitektur mikroprosesor ganda yang berlebihan — memastikan tidak ada satu pun kegagalan komponen yang dapat menonaktifkan fungsi keselamatan.
Bagaimana cara pengontrol mencegah tip‑over forklift?
Dengan memantau tinggi beban, berat, sudut kemudi, dan kecepatan secara real time, kemudian mengurangi kecepatan, membatasi kemiringan, dan mengunci gandar sesuai kebutuhan.
Standar apa yang harus dipenuhi oleh pengontrol keselamatan?
ISO 13849‑1 (PL d/e), EN 1175:2025, dan jika berlaku ISO 26262 atau ISO 3691‑4 untuk AGV.
Apakah pengontrol mengurangi biaya pemeliharaan?
Ya — diagnostik waktu nyata dan pencatatan berbasis CAN memungkinkan pemeliharaan prediktif, mengurangi waktu henti yang tidak direncanakan, dan biaya perbaikan.
Seberapa cepat pengontrol bereaksi terhadap bahaya?
Biasanya di bawah 100 milidetik — jauh lebih cepat daripada waktu reaksi manusia (200–300 ms).