中文简体

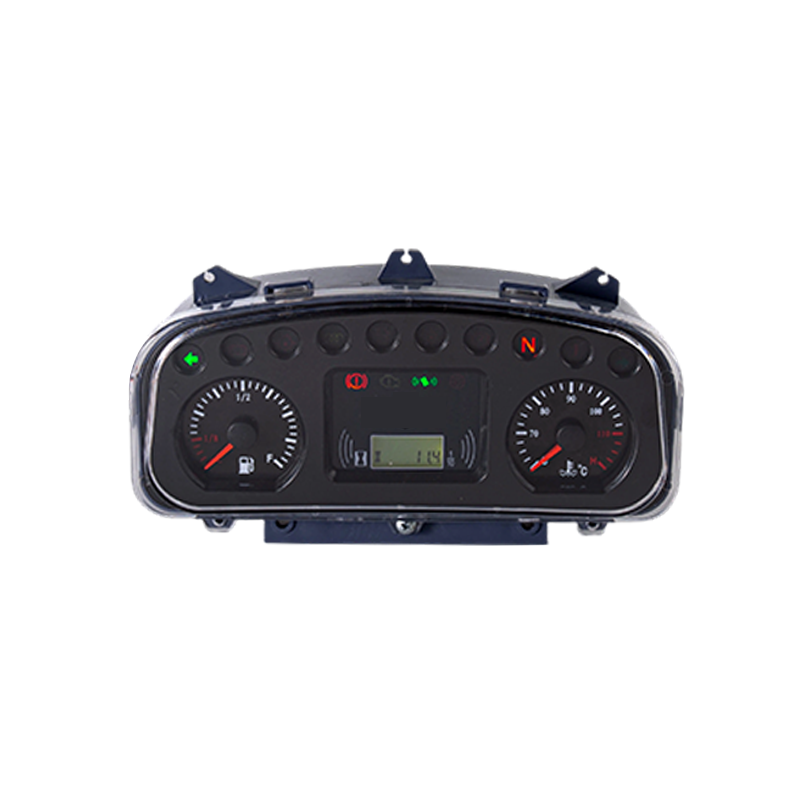
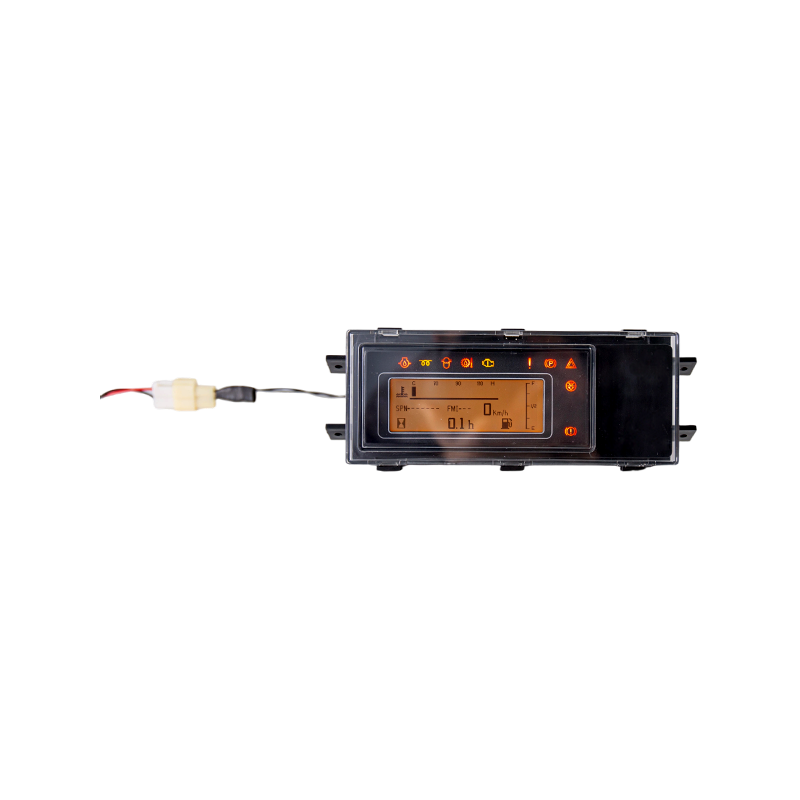
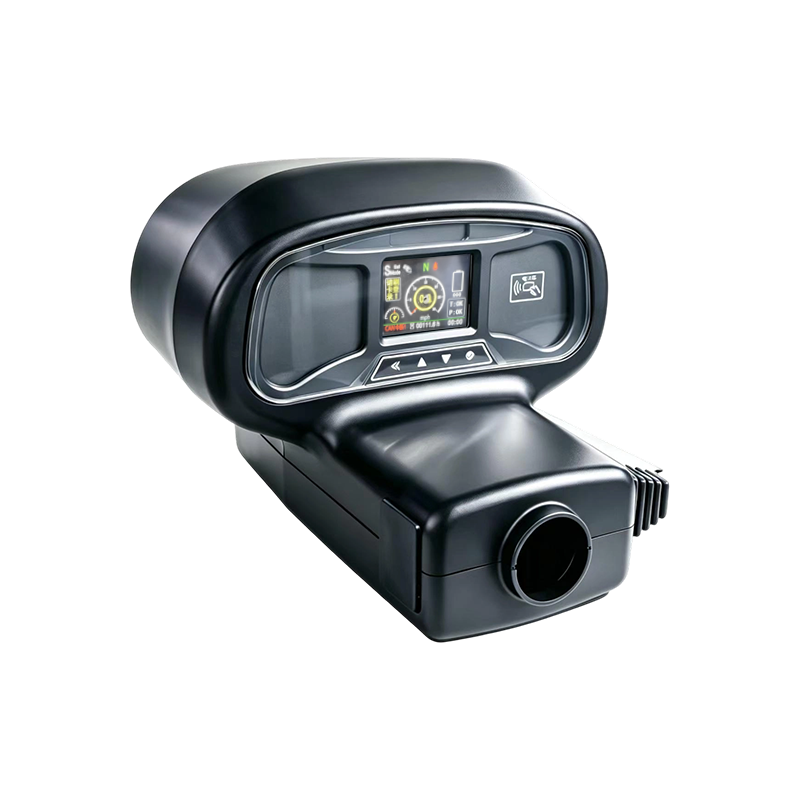
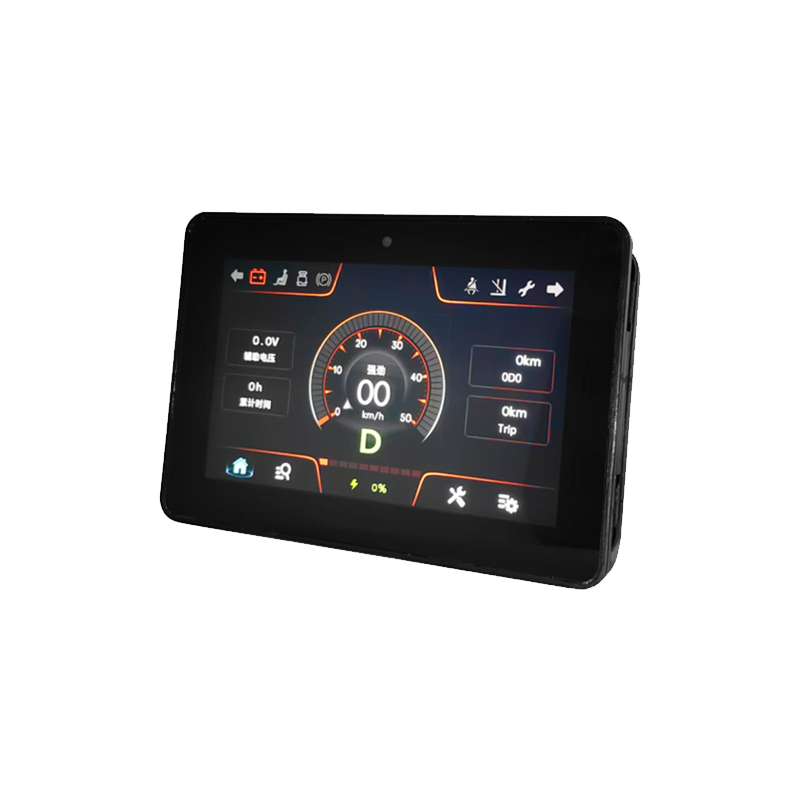
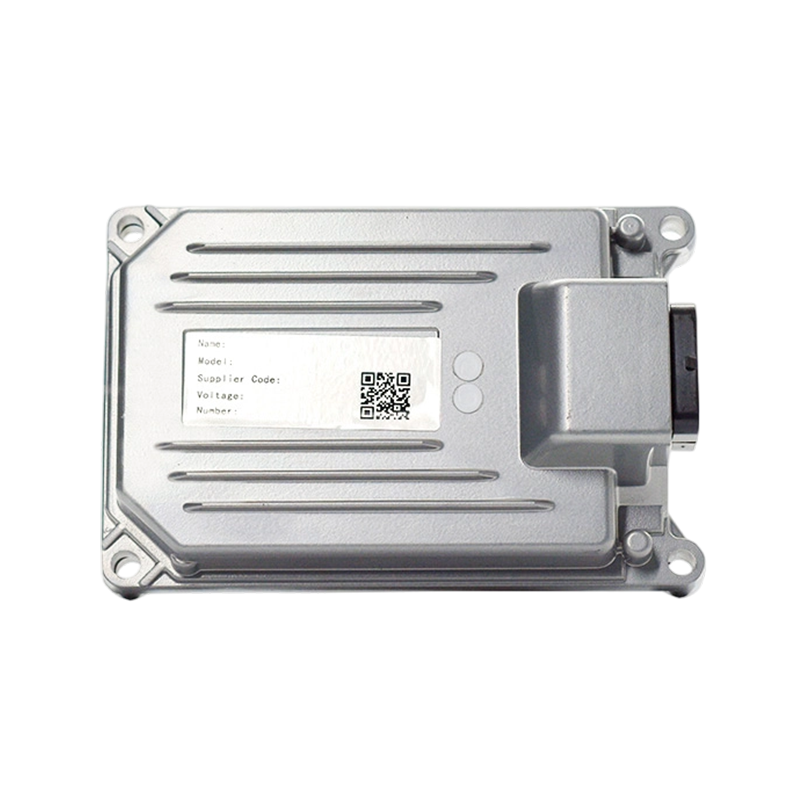
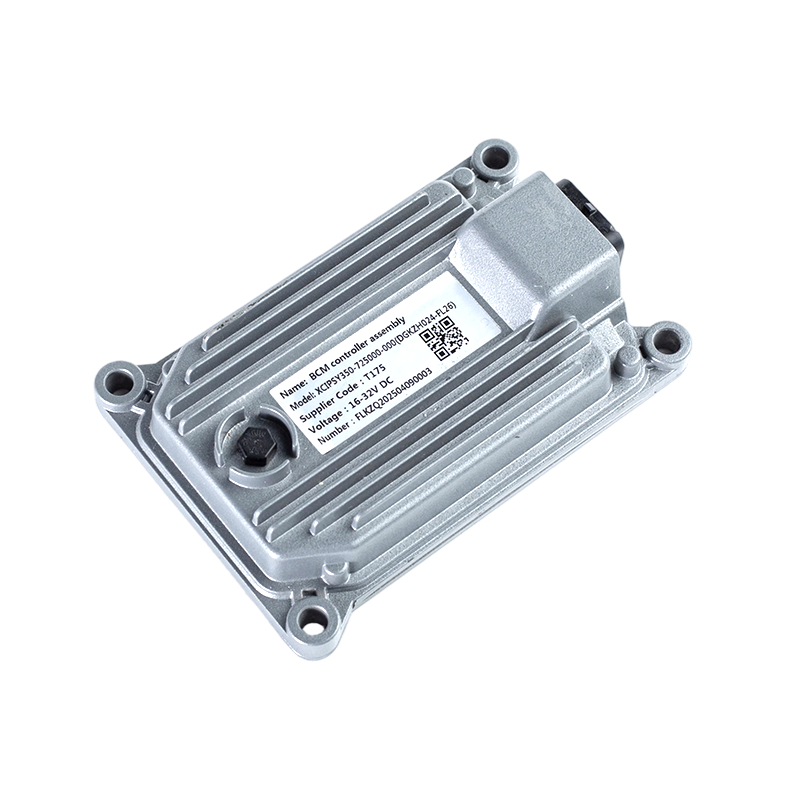
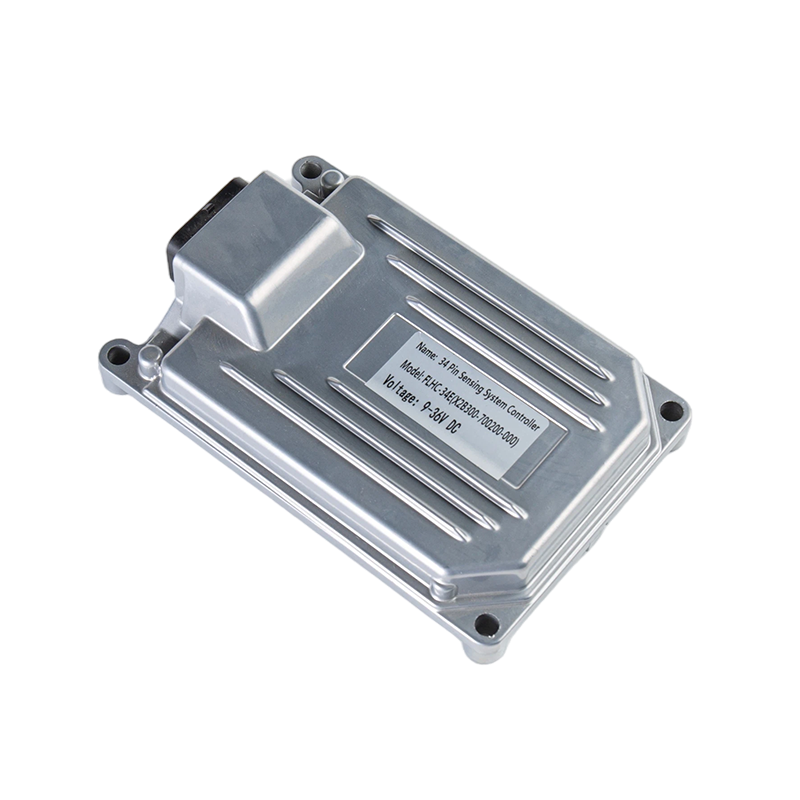
Kendaraan industri, seperti forklift, ekskavator, mesin pertanian, dan peralatan pertambangan, beroperasi di lingkungan yang paling menuntut di Bumi. Di balik kelancaran pengoperasian mesin besar ini terdapat komponen elektronik penting: Pengendali Kendaraan Industri. Artikel ini memberikan penjelasan mendalam tentang teknologi, aplikasi, dan desain arsitektur otak elektronik yang tangguh ini, membantu manajer pengadaan dan tim teknik membuat keputusan yang tepat untuk armada mereka.
1. Pengantar Pengendali Kendaraan Industri
Pengendali kendaraan industri adalah unit komando elektronik pusat yang bertanggung jawab untuk mengelola, memantau, dan melaksanakan tugas operasional tertentu dalam kendaraan teknik berat. Tidak seperti elektronik otomotif standar atau sistem komputer komersial, perangkat ini dirancang khusus untuk tahan terhadap tekanan fisik dan listrik yang ekstrem.
Mereka bertindak sebagai otak kendaraan, memproses masukan dari berbagai sensor, operator, dan sistem keselamatan, dan menerjemahkan data tersebut menjadi gerakan fisik yang tepat. Mulai dari mengendalikan katup hidraulik hingga mengelola distribusi powertrain hibrid, pengontrol ini memastikan efisiensi, keselamatan, dan presisi operasional yang tinggi.
2. Klasifikasi dan Arsitektur Teknis Utama
Pengendali industri dikategorikan berdasarkan kapasitas pemrosesan, kepadatan saluran masukan dan keluaran, serta kemampuan komunikasinya. Memilih arsitektur yang tepat sangat penting untuk performa kendaraan yang optimal.
2.1 Pengontrol Logika yang Dapat Diprogram vs Unit Kontrol Elektronik
Di sektor kendaraan industri, pengontrol umumnya terbagi dalam dua kategori:
- Unit Kontrol Elektronik Pusat: Ini adalah unit yang sangat terintegrasi yang mengelola dinamika inti kendaraan, parameter mesin, dan algoritma keselamatan yang kompleks. Mereka menjalankan sistem operasi real-time untuk memastikan waktu respons tingkat milidetik.
- Pengontrol I/O Terdistribusi: Unit yang lebih kecil ini ditempatkan di dekat subsistem tertentu, seperti blok hidrolik atau dasbor kabin. Mereka mengumpulkan data sensor lokal dan mengirimkannya kembali ke unit elektronik pusat, sehingga mengurangi kerumitan rangkaian kabel kendaraan.
2.2 Arsitektur Kelistrikan dan Manajemen Input Output
Pengontrol yang kuat harus menangani beragam jenis sinyal secara bersamaan. Ini termasuk input digital untuk posisi sakelar, input analog untuk sensor tekanan dan suhu, dan input pulsa frekuensi tinggi untuk pelacakan kecepatan. Di sisi output, output modulasi lebar pulsa sangat penting untuk mengendalikan katup hidrolik proporsional dengan lancar, mencegah gerakan tersentak-sentak dalam aplikasi pengangkatan berat.
3. Persyaratan Teknik Penting untuk Lingkungan Berat
Kendaraan rekayasa menghadapi kondisi keras yang akan langsung menghancurkan perangkat elektronik standar. Oleh karena itu, pengontrol kendaraan industri harus mematuhi standar produksi dan pengujian yang ketat.
3.1 Perlindungan dan Penyegelan Masuknya
Paparan debu, air, dan bahan kimia selalu menjadi ancaman. Pengontrol berkualitas tinggi memiliki penutup yang tertutup rapat, sering kali menggunakan rumah cetakan aluminium dengan membran khusus yang dapat bernapas. Hal ini memungkinkan pemerataan tekanan internal sambil mempertahankan tingkat perlindungan masuknya yang tinggi, memastikan bahwa uap air tidak dapat mengembun di dalam wadah selama transisi suhu yang cepat.
3.2 Ketahanan Getaran dan Guncangan
Alat berat menghasilkan kekuatan getaran yang sangat besar. Pengontrol industri dibuat dengan papan sirkuit cetak yang kokoh, pin konektor yang diperkuat, dan senyawa pot yang merangkum elektronik internal. Desain struktural ini mencegah retaknya sambungan solder dan pelepasan komponen selama pengoperasian terus-menerus di medan yang kasar.
3.3 Kompatibilitas Elektromagnetik
Sistem kelistrikan kendaraan teknik terkenal berisik. Starter, alternator, dan motor listrik berdaya tinggi menghasilkan interferensi elektromagnetik yang signifikan. Pengontrol kendaraan harus dilengkapi dengan penyaringan internal yang kuat, dioda penekan tegangan transien, dan penutup berpelindung untuk mencegah kerusakan data atau pengaturan ulang sistem yang tidak terduga.
4. Perbandingan Teknis Spesifikasi Pengendali
Untuk membantu tim teknik memilih platform perangkat keras yang tepat, tabel di bawah menguraikan perbedaan teknis umum antara pengontrol kendaraan standar, kelas menengah, dan tingkat tinggi.
| Tingkat Pengontrol | Jenis Prosesor Inti | Saluran Input Khas | Saluran Keluaran Khas | Antarmuka Komunikasi | Area Aplikasi Utama |
|---|---|---|---|---|---|
| Tingkat Kompak | Mikrokontroler 16 Bit | 8 hingga 16 Saluran | 4 hingga 8 Saluran | Jalur bus CAN tunggal | Kontrol attachment kecil dan pemantauan kabin sederhana |
| Tingkat Lanjutan | Prosesor Kecepatan Tinggi 32 Bit | 16 hingga 32 Saluran | 12 hingga 24 Saluran | Jalur bus CAN ganda dan bus LIN | Kontrol traksi forklift dan sistem hidrolik sedang |
| Tingkat Premium | Prosesor Keamanan Inti Ganda | 32 hingga 64 Saluran | 24 hingga 48 Saluran | Beberapa jalur CAN dan Ethernet | Truk penambangan otonom dan ekskavator kompleks |
5. Skenario Aplikasi Utama pada Kendaraan Rekayasa Modern
Pengendali kendaraan industri digunakan di berbagai industri, masing-masing memerlukan parameter perangkat lunak dan konfigurasi perangkat keras tertentu.
5.1 Peralatan Penanganan Material
Pada forklift listrik dan truk jangkauan, pengontrol mengatur sinkronisasi antara motor traksi dan pompa pengangkat hidrolik. Ini menerapkan kurva akselerasi kecepatan yang tepat, mencegah rollback di jalur landai, dan memantau tingkat pengosongan baterai untuk mengoptimalkan penggunaan energi.
5.2 Mesin Pemindah Tanah dan Konstruksi
Untuk excavator dan loader, pengontrol secara dinamis mengelola torsi pompa hidrolik berdasarkan beban engine. Dengan terus-menerus menyesuaikan katup proporsional, hal ini memungkinkan operator melakukan gerakan multi-sumbu yang mulus, meningkatkan waktu siklus, dan mengurangi konsumsi bahan bakar.
5.3 Kendaraan Pertanian dan Kehutanan
Pada traktor dan pemanen, pengontrol berinteraksi dengan sistem kemudi otomatis dan mengimplementasikan jaringan kontrol. Integrasi ini memastikan bahwa attachment bekerja selaras sempurna dengan kecepatan gerak kendaraan, sehingga memungkinkan farming dengan presisi tinggi.
6. Keunggulan Teknis dan Layanan Hangzhou Fengle Electronic Technology Co Ltd
Saat memilih mitra manufaktur untuk elektronik kendaraan industri, keahlian teknis dan proses produksi yang andal sangatlah penting. Hangzhou Fengle Electronic Technology Co Ltd memberikan solusi industri terdepan melalui keunggulan berbeda berikut:
- Integrasi Rekayasa Komprehensif: Sebagai perusahaan teknologi tinggi nasional, perusahaan ini dengan mulus mengintegrasikan desain, penelitian, pengembangan, produksi, dan penjualan. Kontrol end-to-end ini menjamin bahwa setiap produk selaras dengan spesifikasi teknis klien.
- Kemampuan Kustomisasi Tingkat Lanjut: Menyadari bahwa tidak ada dua kendaraan rekayasa yang identik, perusahaan menyediakan solusi yang sangat andal dan dirancang khusus. Tata letak perangkat keras dan algoritma perangkat lunak dapat disesuaikan untuk memenuhi kebutuhan operasional tertentu.
- Sistem Manajemen Mutu yang Ketat: Setiap pengontrol menjalani pemeriksaan tekanan lingkungan yang ketat, pengujian fungsional, dan pengujian getaran untuk memastikan keandalan jangka panjang di lapangan.
- Dukungan Teknis yang Kuat: Klien menerima dukungan siklus hidup produk yang komprehensif, mulai dari evaluasi skema awal dan pengembangan prototipe hingga penerapan skala besar dan optimalisasi lapangan.
7. Pertanyaan Yang Sering Diajukan Mengenai Pengendali Kendaraan
FAQ 1: Bagaimana pengontrol kendaraan industri berkomunikasi dengan bagian lain dari mesin?
Sebagian besar unit modern menggunakan protokol bus Jaringan Area Pengontrol, yang biasa disebut sebagai bus CAN, bersama dengan protokol tingkat yang lebih tinggi seperti J1939. Hal ini memungkinkan modul yang berbeda, seperti mesin, transmisi, dan tampilan, untuk berbagi data berkecepatan tinggi melalui sepasang kabel, sehingga mengurangi kerumitan pemasangan kabel.
FAQ 2: Apa tujuan penggunaan prosesor dual-core pada pengontrol tingkat tinggi?
Prosesor dual-core sering digunakan untuk memenuhi persyaratan keamanan fungsional yang ketat. Satu inti menangani logika aplikasi utama, sedangkan inti kedua secara independen memverifikasi penghitungan. Jika ditemukan ketidaksesuaian, sistem akan dimatikan dengan aman atau memasuki mode pincang-rumah untuk mencegah kecelakaan.
FAQ 3: Dapatkah pengontrol ini beroperasi dengan aman dalam kondisi musim dingin atau musim panas yang ekstrem?
Ya, pengontrol kendaraan kelas industri direkayasa menggunakan komponen otomotif khusus yang memungkinkannya berfungsi dengan andal dalam spektrum suhu yang luas, biasanya berkisar antara minus 40 hingga plus 85 derajat Celcius.
FAQ 4: Bagaimana pembaruan perangkat lunak dikelola pada unit-unit ini setelah penerapan kendaraan?
Pembaruan perangkat lunak biasanya dilakukan melalui antarmuka bus CAN menggunakan alat diagnostik, atau melalui modul telematika nirkabel terintegrasi yang memungkinkan manajer armada menyebarkan firmware melalui udara, sehingga menghemat waktu pemeliharaan secara signifikan.
FAQ 5: Apa yang dimaksud dengan kontrol keluaran proporsional dan mengapa penting untuk hidrolika?
Kontrol proporsional melibatkan memvariasikan arus listrik yang dikirim ke katup solenoid hidrolik daripada hanya menyalakan atau mematikannya sepenuhnya. Hal ini memungkinkan pengontrol mengatur aliran fluida dengan lancar, memberikan operator perintah yang tepat atas mekanisme pengangkatan, kemiringan, dan putaran.